Инженери от Масачузетския технологичен институт разработиха мека, носима сензорна повърхност, която може да проследява собствената си форма в три измерения. Технологията има потенциал да се използва за управление на видеоигри, приложения за виртуална реалност и проследяване на възстановяването на пациенти при физиотерапия.
Системата използва оптични влакна, за да регистрира промените във формата на повърхността. При лабораторни изпитвания грешката при възстановяването на триизмерната форма остава под половин сантиметър. За разлика от традиционните решения, които разчитат на твърди сензори, новата разработка използва гъвкави оптични влакна, вградени в силиконов лист. Те регистрират огъването чрез промени в количеството светлина, което достига до другия им край.
Обикновено при огъване на оптично влакно част от светлината се губи. Изследователите от MIT използват гъвкава гумена сърцевина вместо стъклена и специално обработена обвивка, така че загубата на светлина да зависи от посоката на огъване. Това позволява на системата да различава различните деформации и да възстановява формата на повърхността в три измерения.
Прототипът включва 14 оптични вълновода, всеки с дължина 160 мм, разположени на два слоя по седем. Те са подредени зигзагообразно в силиконов лист с размери 16 × 16 × 0,5 см. Светодиоди подават светлина в единия край на влакната, а сензори измерват изходящия сигнал в другия.
Получените данни се обработват от външна електронна платка и алгоритъм, който реконструира триизмерната форма на листа. При използвания прототип изчисленията се извършват приблизително три пъти в секунда — скорост, която включва измерването, записването и визуализирането на данните. За да проверят прецизността на технологията, учените поставили сензорната повърхност върху три предварително изработени с 3D принтер форми. След това сравнили действителната геометрия с възстановените от системата триизмерни модели.
Измерените средноквадратични отклонения били съответно 0,37 см, 0,28 см и 0,45 см. Резултатите показват, че прототипът може да възстановява сложни форми с грешка под половин сантиметър в проведените тестове. Екипът установил също, че разположението на оптичните влакна е от съществено значение за точността. В определени конфигурации промяната на ъгъла им подобрявала резултатите повече, отколкото простото увеличаване на броя им.
Друго важно предимство е устойчивостта при частична повреда. В симулации системата запазила грешка под 0,3 см дори когато три от общо 14-те вълновода били изключени от работа. При пет или повече неизправни елемента отклонението нараствало до около един сантиметър или повече. Технологията може да регистрира и външен натиск. При демонстрация, свързана с физиотерапия, повърхността засичала натискане върху предмишницата. На този етап обаче системата не измерва калибрирана стойност на приложената сила, а разпознаването на натиск функционира отделно от режима за възстановяване на формата.
Едно от възможните приложения е управлението на виртуални среди чрез движенията на тялото. Гъвкавата сензорна повърхност би могла да помогне за по-прецизното регистриране на движенията и да допринесе за по-естествено взаимодействие с виртуални обекти.
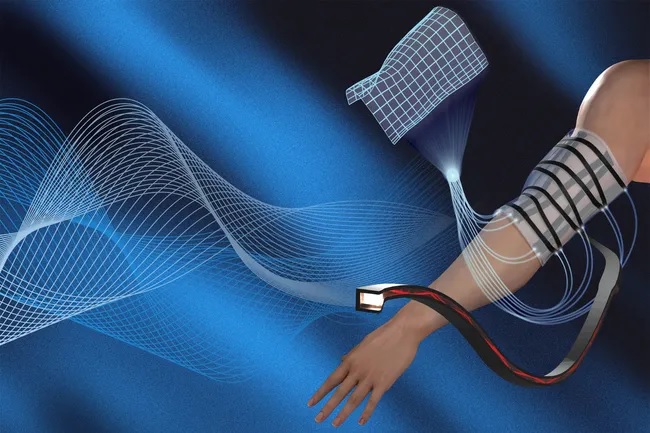
Според Кейтлин Бекер, доцент по машинно инженерство в MIT и съавтор на изследването, екипът се надява технологията да подпомогне физиотерапевтите при проследяването на напредъка на пациентите. Чрез сравняване на данните от отделни терапевтични сесии специалистите биха могли да оценяват по-точно промените в движението и възстановяването.
Друг потенциален сценарий е дистанционното управление на роботи, включително меки роботизирани системи, при които гъвкавите сензори могат да бъдат особено полезни.
Какво предстои?
Въпреки обещаващите резултати разработката все още има ограничения. Използваните оптични влакна са с дебелина около 1 мм — повече, отколкото би било желателно за удобни носими дрехи. Освен това демонстрациите върху човешкото тяло са проведени с участието на един от авторите на изследването, а движението в областта на китката и лакътя изисква допълнителен подход за обработка заради разтягането на материала около ставите.
Изследователите планират да разработят по-тънка сензорна повърхност. Според тях влакната потенциално могат да бъдат намалени до дебелина от няколко десетки микрометра — по-малко от дебелината на човешки косъм. Това би позволило включването на повече сензорни елементи и създаването на интелигентни дрехи, способни да следят движенията на тялото.
Сред възможните бъдещи подобрения са по-бърз алгоритъм за реконструкция, повече слоеве оптични вълноводи, по-фини сензорни структури и разтеглива електроника.
Макар технологията все още да е на експериментален етап, тя демонстрира потенциала на меките сензорни материали за по-прецизно проследяване на движенията — от интерактивните игри и виртуалната реалност до медицинската рехабилитация и роботиката.
Снимка: Unsplash/MIT News
Виж още: Хакнат PlayStation 5 вече може да изпълнява локални ИИ модели със скорост над 100 токена в секунда
Още по темата
Коментари (0)
Още от HiEnd
Препоръчано

Може Да Харесате
Избрано от редактора
Селекция от статии и ревюта от редакторите на HiComm